Почему двигатель останавливается на малых оборотах при заводских настройках инвертора
Большинство новых частотных преобразователей поставляются с завода с установленным по умолчанию скалярным законом управления $U/f = \text{const}$. Когда такой преобразователь устанавливают на насос или вентилятор, система работает безупречно. Но стоит подключить к нему нагруженный шнековый транспортер, мешалку густой массы, экструдер или тележку мостового крана и снизить задание частоты до $5\text{–}10\text{ Гц}$, как вал двигателя останавливается под нагрузкой, а ток резко превышает номинал.
Причина кроется в физике работы асинхронной машины на низких частотах и принципиальной разнице между скалярным регулированием напряжения и векторным управлением потокосцеплением ротора.
Как работает скалярный режим ($U/f$) и где граница его применения
В скалярном режиме инвертор изменяет амплитуду выходного напряжения пропорционально частоте ($U / f = \text{const}$, например, $380\text{ В при } 50\text{ Гц} \to 38\text{ В при } 5\text{ Гц}$). Инвертор не разделяет полный ток статора на ток намагничивания (создающий магнитное поле) и активный моментный ток ротора.
- Проблема падения напряжения на активном сопротивлении статора ($I \cdot R_s$): на частоте 50 Гц падение напряжения на медной обмотке статора составляет всего $2\text{–}4\%$ от 380 В и почти не влияет на магнитный поток. Но на частоте 3–5 Гц, когда инвертор выдает всего 25–38 В, на активном сопротивлении обмотки падает до половины этого напряжения! В результате магнитный поток в зазоре ослабляется, и крутящий момент двигателя катастрофически падает.
- Где скалярный режим U/f является оптимальным или единственно возможным:
- Центробежные насосы, вентиляторы и дымососы с квадратичной характеристикой момента ($M \sim n^2$), которым не нужен высокий пусковой момент на низких частотах (серии Schneider ATV610U75N4, Delta VFD022EL43A).
- Групповой параллельный привод: когда от одного ПЧ одновременно запитываются 2, 4 или 8 двигателей рольганга или вентиляторной секции градирни.
Как работает бессенсорное векторное управление (SVC — Sensorless Vector Control)
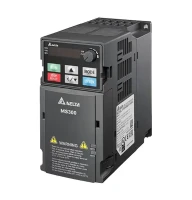
В режиме SVC сигнальный процессор частотного преобразователя (например, в Schneider ATV320, Delta MS300 или Veichi AC310) в реальном времени решает систему дифференциальных уравнений Г-образной схемы замещения асинхронного двигателя. Измеряя мгновенные фазные токи и напряжение с частотой несколько тысяч раз в секунду, алгоритм выполняет координатное преобразование Кларк–Парка ($abc \to \alpha\beta \to dq$) и независимо управляет двумя ортогональными составляющими тока:
- Потокообразующая составляющая ($I_d$): жестко стабилизирует номинальный магнитный поток в воздушном зазоре двигателя независимо от частоты и нагрузки.
- Моментная составляющая ($I_q$): мгновенно добавляет активный ток пропорционально моменту сопротивления на валу и компенсирует скольжение ротора ($s$).
Благодаря этому векторный частотный преобразователь без какого-либо датчика на валу (энкодера) обеспечивает 150–200% пускового крутящего момента уже с частоты 0,5 Гц и поддерживает стабильные обороты при резких бросках нагрузки (например, при попадании крупного куска породы в дробилку).
Сравнительная таблица режимов управления: U/f против SVC против FOC (с энкодером)
| Технический параметр | Скалярный режим (U/f) | Векторный без энкодера (SVC) | Векторный с замкнутым контуром (FOC + PG) / Серво |
|---|---|---|---|
| Диапазон регулирования скорости | 1:10 … 1:20 (от 2,5–5 Гц до 50 Гц) | 1:50 … 1:100 (от 0,5 Гц до 50 Гц) | 1:1000 и выше (от 0 Гц с удержанием вала) |
| Пусковой момент на низких частотах | 50–100% $M_{ном}$ при 3–5 Гц (с IR-компенсацией) | 150–200% $M_{ном}$ уже при 0,5 Гц | 180–300% $M_{ном}$ при 0 об/мин (Zero-Speed Holding) |
| Точность стабилизации оборотов | $\pm 2\dots3\%$ (зависит от скольжения под нагрузкой) | $\pm 0,2\dots0,5\%$ (автоматическая компенсация скольжения) | $\pm 0,01\dots0,02\%$ (точная обратная связь по энкодеру) |
| Требование к автонастройке (Auto-Tuning) | Не требуется (достаточно ввести U, f, I) | Обязательно (статическое или с вращением ротора) | Обязательно + настройка контура ПИД скорости |
| Рекомендуемые механизмы | Центробежные насосы, вентиляторы, групповой привод рольгангов | Экструдеры, дробилки, мешалки, конвейеры, компрессоры, горизонтальный ход кранов | Вертикальный подъем лебедок и кранов, лифты, станки ЧПУ (сервоприводы) |
Как правильно включить и настроить векторный режим SVC на объекте
Чтобы векторный алгоритм в преобразователях Schneider ATV320U75N4C, Veichi AC310-T3-5R5G/7R5P-B или AC310-T3-011G/015P-B работал корректно, соблюдайте обязательную процедуру ввода в эксплуатацию:
- Перепишите все 5 параметров с шильдика электродвигателя: номинальная мощность (кВт), номинальное напряжение (В, с учетом схемы $\Delta / Y$), номинальный ток (А), номинальная частота (50 Гц) и точная паспортная скорость вращения с учетом скольжения (например,
1440 об/мин, а не округленные1500 об/мин— по разнице 60 об/мин инвертор вычисляет номинальное скольжение ротора!). - Выполните процедуру автоадаптации (Auto-Tuning / TUN):
- Если вал двигателя можно отсоединить от редуктора или механизм допускает свободное вращение (вентилятор, пустой конвейер) — запускайте ротационный автотюнинг (Rotational Autotune). Он точнее всего измеряет индуктивность рассеяния и ток холостого хода.
- Если вал жестко связан с загруженным редуктором (экструдер, мешалка, кран) — запускайте статический автотюнинг без вращения вала (Standstill / Stationary Autotune).
- Активируйте режим векторного управления: после успешного завершения измерений переключите закон управления со скалярного U/f на бессенсорный векторный (в Schneider ATV320 — параметр
CTT = UUC; в Veichi AC310 — параметрF00.00 = 0 / 1; в Delta MS300 — режимSVC).
Частые вопросы инженеров-наладчиков (FAQ)
Почему при вводе скорости 1500 об/мин вместо паспортных 1435 об/мин векторный режим работает некорректно?
Частота 1500 об/мин при 50 Гц — это синхронная скорость магнитного поля 4-полюсного статора. Если ввести в частотник 1500 об/мин, математическая модель посчитает, что номинальное скольжение асинхронного ротора равно нулю ($s = 0$). Из-за этого алгоритм компенсации скольжения не сможет правильно вычислить момент ротора под нагрузкой.
Нужно ли повторять Auto-Tuning после замены кабеля или переноса шкафа управления?
Да, если длина силового кабеля между частотным преобразователем и двигателем изменилась существенно (например, со стендовых 2 метров до цеховых 45 метров). Поскольку ПЧ измеряет суммарное активное сопротивление фазы «кабель + обмотка статора», повторный статический автотюнинг на месте монтажа позволит точно учесть сопротивление длинной кабельной линии.
Может ли бессенсорный векторный ПЧ (SVC) удерживать груз на вертикальной лебедке на нулевой скорости?
Нет. Без физического энкодера на валу двигателя режим SVC не способен определять угловое положение неподвижного ротора при частоте $0\text{ Гц}$ в течение длительного времени — под действием силы тяжести груз начнет медленно сползать. Для вертикальных крановых подъемников либо согласуют работу ПЧ с электромагнитным колодочным тормозом (отпускание тормоза только после намагничивания и создания пускового момента на 1,5–2 Гц), либо используют ПЧ с замкнутым контуром по энкодеру (FOC+PG) или сервопривод.
Написать комментарий