Чому двигун зупиняється на малих обертах при заводських налаштуваннях інвертора
Більшість нових частотних перетворювачів постачаються з заводу зі встановленим за замовчуванням скалярним законом керування $U/f = \text{const}$. Коли такий перетворювач встановлюють на насос або вентилятор, система працює бездоганно. Проте варто підключити до нього навантажений шнековий транспортер, мішалку густої маси, екструдер або візок мостового крана і знизити завдання частоти до $5\text{–}10\text{ Гц}$, як вал двигуна зупиняється під навантаженням, а струм різко перевищує номінал.
Причина полягає у фізиці роботи асинхронної машини на низьких частотах та принциповій різниці між скалярним регулюванням напруги й векторним керуванням потокозчепленням ротора.
Як працює скалярний режим ($U/f$) і де межа його застосування
У скалярному режимі інвертор змінює амплітуду вихідної напруги пропорційно частоті ($U / f = \text{const}$, наприклад, $380\text{ В при } 50\text{ Гц} \to 38\text{ В при } 5\text{ Гц}$). Інвертор не розділяє повний струм статора на струм намагнічування (який створює магнітне поле) та активний моментний струм ротора.
- Проблема падіння напруги на активному опорі статора ($I \cdot R_s$): на частоті 50 Гц падіння напруги на мідній обмотці статора становить лише $2\text{–}4\%$ від 380 В і майже не впливає на магнітний потік. Але на частоті 3–5 Гц, коли інвертор видає лише 25–38 В, на активному опорі обмотки падає до половини цієї напруги! У результаті магнітний потік у зазорі ослаблюється, і крутний момент двигуна катастрофічно падає.
- Де скалярний режим U/f є оптимальним або єдино можливим:
- Відцентрові насоси, вентилятори та димососи з квадратичною характеристикою моменту ($M \sim n^2$), яким не потрібен високий пусковий момент на низьких частотах (серії Schneider ATV610U75N4, Delta VFD022EL43A).
- Груповий паралельний привод: коли від одного ПЧ одночасно живляться 2, 4 або 8 двигунів рольганга чи вентиляторної секції градирні.
Як працює безсенсорне векторне керування (SVC — Sensorless Vector Control)
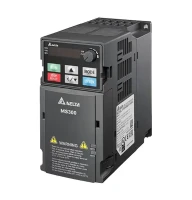
У режимі SVC сигнальний процесор частотного перетворювача (наприклад, у Schneider ATV320, Delta MS300 або Veichi AC310) у реальному часі розв'язує систему диференціальних рівнянь заступної Г-подібної схеми асинхронного двигуна. Вимірюючи миттєві фазні струми та напругу з частотою кілька тисяч разів на секунду, алгоритм виконує координатне перетворення Кларк–Парка ($abc \to \alpha\beta \to dq$) і незалежно керує двома ортогональними складовими струму:
- Потокоутворююча складова ($I_d$): жорстко стабілізує номінальний магнітний потік у повітряному зазорі двигуна незалежно від частоти та навантаження.
- Моментна складова ($I_q$): миттєво додає активний струм пропорційно моменту опору на валу та компенсує ковзання ротора ($s$).
Завдяки цьому векторний частотний перетворювач без жодного датчика на валу (енкодера) забезпечує 150–200% пускового крутного моменту вже з частоти 0,5 Гц і підтримує стабільні оберти при різких кидках навантаження (наприклад, при потраплянні великого шматка породи у дробарку).
Порівняльна таблиця режимів керування: U/f проти SVC проти FOC (з енкодером)
| Технічний параметр | Скалярний режим (U/f) | Векторний без енкодера (SVC) | Векторний із замкненим контуром (FOC + PG) / Серво |
|---|---|---|---|
| Діапазон регулювання швидкості | 1:10 … 1:20 (від 2,5–5 Гц до 50 Гц) | 1:50 … 1:100 (від 0,5 Гц до 50 Гц) | 1:1000 і вище (від 0 Гц з утриманням вала) |
| Пусковий момент на низьких частотах | 50–100% $M_{ном}$ при 3–5 Гц (з IR-компенсацією) | 150–200% $M_{ном}$ вже при 0,5 Гц | 180–300% $M_{ном}$ при 0 об/хв (Zero-Speed Holding) |
| Точність стабілізації обертів | $\pm 2\dots3\%$ (залежить від ковзання під навантаженням) | $\pm 0,2\dots0,5\%$ (автоматична компенсація ковзання) | $\pm 0,01\dots0,02\%$ (точний зворотний зв'язок за енкодером) |
| Вимога до автоналаштування (Auto-Tuning) | Не потрібне (достатньо ввести U, f, I) | Обов'язкове (статичне або з обертанням ротора) | Обов'язкове + налаштування контуру ПІД швидкості |
| Рекомендовані механізми | Відцентрові насоси, вентилятори, груповий привод рольгангів | Екструдери, дробарки, мішалки, конвеєри, компресори, горизонтальний рух кранів | Вертикальний підйом лебідок і кранів, ліфти, верстати ЧПК (сервоприводи) |
Як правильно увімкнути та налаштувати векторний режим SVC на об'єкті
Щоб векторний алгоритм у перетворювачах Schneider ATV320U75N4C, Veichi AC310-T3-5R5G/7R5P-B або AC310-T3-011G/015P-B працював коректно, дотримуйтесь обов'язкової процедури введення в експлуатацію:
- Перепишіть усі 5 параметрів із шильдика електродвигуна: номінальна потужність (кВт), номінальна напруга (В, з урахуванням схеми $\Delta / Y$), номінальний струм (А), номінальна частота (50 Гц) та точна паспортна швидкість обертання з урахуванням ковзання (наприклад,
1440 об/хв, а не округлені1500 об/хв— за різницею 60 об/хв інвертор обчислює номінальне ковзання ротора!). - Виконайте процедуру автоадаптації (Auto-Tuning / TUN):
- Якщо вал двигуна можна від'єднати від редуктора або механізм дозволяє вільне обертання (вентилятор, порожній конвеєр) — запускайте ротаційний автотюнінг (Rotational Autotune). Він найточніше вимірює індуктивність розсіювання та струм холостого ходу.
- Якщо вал жорстко зв'язаний із завантаженим редуктором (екструдер, мішалка, кран) — запускайте статичний автотюнінг без обертання вала (Standstill / Stationary Autotune).
- Активуйте режим векторного керування: після успішного завершення вимірювань перемкніть закон керування зі скалярного U/f на безсенсорний векторний (у Schneider ATV320 — параметр
CTT = UUC; у Veichi AC310 — параметрF00.00 = 0 / 1; у Delta MS300 — режимSVC).
Часті запитання інженерів-налагоджувальників (FAQ)
Чому при введенні швидкості 1500 об/хв замість паспортних 1435 об/хв векторний режим працює некоректно?
Частота 1500 об/хв при 50 Гц — це синхронна швидкість магнітного поля 4-полюсного статора. Якщо ввести в частотник 1500 об/хв, математична модель вважатиме, що номінальне ковзання асинхронного ротора дорівнює нулю ($s = 0$). Через це алгоритм компенсації ковзання не зможе правильно обчислити момент ротора під навантаженням.
Чи треба повторювати Auto-Tuning після заміни кабелю або перенесення шафи керування?
Так, якщо довжина силового кабелю між частотним перетворювачем та двигуном змінилася суттєво (наприклад, зі стендових 2 метрів до цехових 45 метрів). Оскільки ПЧ вимірює сумарний активний опір фази «кабель + обмотка статора», повторний статичний автотюнінг на місці монтажу дозволить точно врахувати опір довгої кабельної лінії.
Чи може безсенсорний векторний ПЧ (SVC) утримувати вантаж на вертикальній лебідці на нульовій швидкості?
Ні. Без фізичного енкодера на валу двигуна режим SVC не здатний визначати кутове положення нерухомого ротора при частоті $0\text{ Гц}$ протягом тривалого часу — під дією сили тяжіння вантаж почне повільно сповзати. Для вертикальних кранових підйомників або узгоджують роботу ПЧ із електромагнітним колодковим гальмом (відпускання гальма лише після намагнічування та створення пускового моменту на 1,5–2 Гц), або використовують ПЧ із замкненим контуром за енкодером (FOC+PG) чи сервопривод.
Написати коментар